

技术拆解:同样是FOC,通用 MCU + 硅 MOS ,为什么很难做到小体积 + 高扭矩
摘要:FOC(磁场定向控制)算法本身在通用 MCU 与专用驱控芯片上并无本质区别,都能输出 SVPWM 调制信号。但人形机器人关节追求"小 PCB 体积 + 高持续扭矩 + 低温升 + 少调试工时"四重约束叠加时,通用 MCU 搭配分立硅 MOS 的方案会陷入"体积做大才能提扭矩;缩小体积则温升超标、扭矩上不去"的死锁。
本文续上一篇文章,从六层分立电路拓扑出发,逐项拆解导通损耗、开关损耗、反向恢复损耗、栅极驱动损耗、采样链路误差与电源开销,量化分析寄生电感如何放大开关损耗,并对标中科无线半导体 CT-2001B 运动控制 ASIC + CT-1902 集成 GaN 半桥芯片的双芯方案,说明 GaN 单片集成 + 硬件 FOC/ADRC 如何从电路根源打破体积-扭矩互斥。
01
引言:问题不在 FOC 算法,而在专用芯片与硬件电路天花板
大量关节项目实践表明:FOC 数学模型(Clarke/Park 变换、PI 电流环、SVPWM 调制)在通用 MCU 上完全可以运行,算法公式本身不构成瓶颈。真正限制"小体积 + 高扭矩"同时实现的,是以下五大硬件电路层面的固有约束:
1.外围分立器件的导通损耗与开关损耗随电流增大而急剧攀升,进而引发结温升高,导致转换效率持续下降;
2.PCB 走线引入的寄生电感与器件寄生电容形成 LC 谐振,迫使设计者增大栅极电阻以抑制振荡,却以牺牲开关速度为代价,导致开关损耗进一步加剧、温升与效率恶化;若要提升效率,则需多管并联扩流散热,这不仅显著增加 PCB 面积,还可能被迫采用双层叠板结构来应对散热挑战;
3.采用通用 MCU 以软件方式执行 FOC/ADRC 算法及参数辨识,控制环路带宽受限于 CPU 算力,难以进一步提升;
4.由分立运放与 RC 滤波构成的电流采样链路,存在温漂大、相位滞后明显以及噪声与带宽难以兼顾的固有矛盾;
5.多路电源、保护电路、栅极驱动 IC 等辅助器件数量众多,不仅大量占用 PCB 面积,还引入额外的静态与动态功耗。
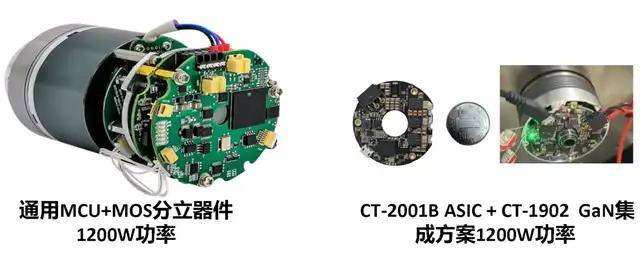
本文将逐一拆解上述约束的电路机理与量化影响,并给出 CT-2001B 与 CT-1902 一体化方案的对标分析。
02
通用 MCU + 分立硅 MOS 方案的电路架构与损耗全解析
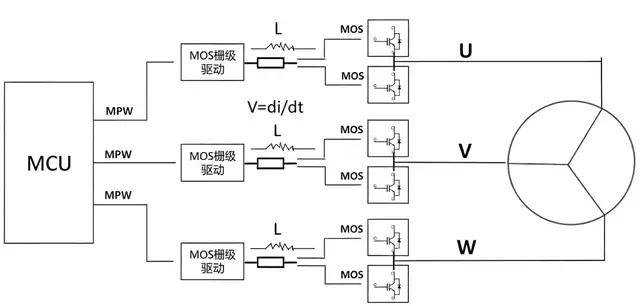
1.完整电路拓扑:六层器件堆叠
一套典型的通用 MCU + 分立硅 MOS 关节驱动电路,由以下六层独立器件拼接而成,芯片之间全部通过 PCB 铜箔走线互联:
电路关键问题:所有模块均为独立芯片,芯片间通过 PCB 走线互联。PCB 铜箔走线引入两类关键寄生参数:
(1)栅极回路寄生电感 L_g:驱动 IC 输出 → 栅极电阻 → MOS 栅极 → MOS 源极 → 驱动 IC 地,回路面积通常 50~200 mm²,对应 L_g ≈ 5~20 nH;
(2)功率回路寄生电感 L_p:DC+ → 高侧 MOS → 低侧 MOS → DC- → 母线电容,回路面积取决于布局,典型 L_p ≈ 10~50 nH。
这两个寄生电感是后续开关损耗放大、电压尖峰和栅极振荡的根源。
2.导通损耗:硅 MOS 的 R_ds(on) 温度正反馈
导通损耗是功率管在稳态导通期间,电流流过导通电阻产生的焦耳热:
P_cond = I_rms² × R_ds(on) × D
其中 D 为导通占空比,三相桥臂中每管平均导通占空比约 1/3(SVPWM 七段式)。关节大扭矩意味着相电流大。以一个典型 48V 关节、持续相电流 I_rms = 20A 为例:
(1)选用 80V 硅 MOS,R_ds(on)@25°C ≈ 4 mΩ(单颗),考虑 6 管三相桥,每管平均损耗:
P_cond_per = 20² × 0.004 × (1/3) ≈ 0.53 W
(2)6 管合计导通损耗 ≈ 3.2 W。
(3)但这只是 25°C 下的理想值。硅 MOS 的 R_ds(on) 具有显著的正温度系数,温度每升高 100°C,R_ds(on) typically 增加 50%~70%(温度系数约 0.005/°C ~ 0.007/°C)。当结温升至 125°C 时,R_ds(on) 可能从 4 mΩ 升至 6.5~7.5 mΩ,导通损耗随之上升至 5.2~6.0 W。
(4)更严重的是正反馈发热循环:电流增大 → 导通损耗增大 → 结温升高 → R_ds(on) 增大 → 导通损耗进一步增大。为了在大电流下控制温升,工程师通常采取以下措施,但每种都直接牺牲体积:
(5)并联多颗硅 MOS 分摊电流:每并联 1 颗,PCB 面积增加约 30~50 mm²(含焊盘与间距),6 管桥并联后面积增加 180~300 mm²;
(6)增大散热片/预留散热风道:关节外径被迫增大,减速器规格被迫上移;
(7)降额使用:实际持续输出扭矩被限制在标称值的 60%~80%。
3.开关损耗:寄生电感与栅极回路的 LC 振荡
开关损耗发生在功率管开通和关断的瞬态过程中,此时电压与电流存在交叠区:
P_sw = f_pwm × (E_on + E_off)
其中 E_on、E_off 分别为单次开通、关断的能量损耗,与开关速度(电压/电流上升/下降时间)直接相关。在分立硅 MOS 电路中,开关损耗被以下三个机制显著放大:
(1)栅极回路 LC 振荡迫使增大栅极电阻
栅极回路寄生电感 L_g 与 MOS 输入电容 C_iss 构成 LC 振荡回路,谐振频率:
f_res = 1 / (2π × √(L_g × C_iss))
以 L_g = 10 nH、C_iss = 5 nF(典型 80V/100A 硅 MOS)为例,f_res ≈ 22.5 MHz。开关瞬间栅极电压会产生剧烈振荡,可能导致栅极过压击穿或误导通。工程师为抑制振荡,必须在栅极串联电阻 R_g,且 R_g 取值往往需要 10~47 Ω。
但 R_g 增大直接导致开关速度变慢:栅极充电电流 I_g = (V_dd - V_gs) / R_g 减小,米勒平台时间延长,电压-电流交叠区增大,E_on 和 E_off 急剧上升。以 R_g 从 5Ω 增至 20Ω 为例,开关能量 E_on + E_off 可能增加 2~3 倍。
(2)功率回路寄生电感产生电压尖峰与额外损耗
关断瞬间,功率回路寄生电感 L_p 中的电流不能突变,产生感应电压:
V_spike = L_p × di/dt
以 L_p = 20 nH、di/dt = 500 A/μs(快速关断)为例,V_spike = 10 V。叠加在 48V 母线上,开关节点电压峰值可达 58V 以上。为避免击穿,工程师只能进一步增大 R_g 降低 di/dt,或者选用更高耐压(100V→150V)的 MOS——而更高耐压的硅 MOS 具有更大的 R_ds(on) 和 C_iss,导通损耗和开关损耗双双恶化。
(3)PWM 频率与开关损耗的线性矛盾
机器人关节 FOC 需要较高 PWM 频率(通常 ≥ 20 kHz,理想 40~100 kHz)以抑制电流纹波、降低力矩抖动。但开关损耗与 f_pwm 成正比。以 E_on + E_off = 200 μJ(分立硅 MOS 典型值,含寄生参数恶化)、f_pwm = 20 kHz 为例:
P_sw = 20000 × 200e-6 = 4 W(单管)
6 管合计 P_sw_total ≈ 24 W
若将 PWM 提升至 40 kHz,开关损耗翻倍至 48 W,这在小体积关节中是不可接受的。TI 应用报告指出:MOSFET 方案开关频率从 10 kHz 提升至 20 kHz,整体损耗增加 20%~30%。因此分立硅 MOS 方案往往被迫将 PWM 限制在 15~20 kHz,电流纹波增大,力矩平稳性下降。
4.反向恢复损耗:硅 MOS 体二极管的固有缺陷
硅 MOSFET 内置体二极管(body diode),在桥臂换流期间(死区时间内),低侧管体二极管会续流导通。当高侧管重新开通时,体二极管需要从导通态恢复到阻断态,产生反向恢复电荷 Q_rr,对应的反向恢复损耗:
P_rr = f_pwm × Q_rr × V_bus
典型 80V 硅 MOS 的 Q_rr ≈ 100~300 nC。以 Q_rr = 200 nC、V_bus = 48V、f_pwm = 20 kHz 为例:
P_rr_per = 20000 × 200e-9 × 48 ≈ 0.19 W(每管每次换流)
三相桥每周期发生 6 次换流,合计反向恢复损耗约 1.1 W。虽然绝对值看似不大,但反向恢复电流尖峰会同时增大高侧管的开通损耗(I_rr 叠加在负载电流上),实际总影响可达 2~3 W。GaN HEMT 无体二极管,Q_rr = 0,此项损耗完全消除。
5.栅极驱动损耗与死区损耗
(1)栅极驱动损耗
每次开关,栅极电容需要充放电,驱动损耗:
P_gate = Q_g × V_gs × f_pwm × N
其中 Q_g 为总栅极电荷,N 为管子数量。典型硅 MOS Q_g ≈ 100 nC,V_gs = 12V,6 管,f_pwm = 20 kHz:
P_gate = 100e-9 × 12 × 20000 × 6 ≈ 1.44 W
驱动 IC 自身静态功耗约 0.5~1 W(3 颗半桥驱动 IC)。合计驱动相关损耗约 2~2.5 W。
(2)死区时间导致的波形畸变与附加损耗
为防止桥臂直通,必须设置死区时间 T_dead。硅 MOS 开关速度慢,T_dead 通常需 500 ns ~ 1 μs。死区期间电流通过体二极管续流,体二极管正向压降 V_sd ≈ 0.8~1.2V(远大于 MOS 导通压降),产生附加导通损耗:
P_dead = I_load × V_sd × (T_dead × f_pwm) × 6
以 I_load = 20A、V_sd = 1.0V、T_dead = 800 ns、f_pwm = 20 kHz 为例:
P_dead ≈ 20 × 1.0 × (800e-9 × 20000) × 6 ≈ 1.92 W
此外,死区时间还会导致输出电压基波幅值衰减、引入低次谐波,使 FOC 电流环跟踪误差增大,在低速大扭矩工况下尤其明显。
6.采样链路误差:分立运放 + RC 滤波的精度与带宽矛盾
通用 MCU 内置 ADC 性能有限(通常 12-bit,采样率 1~5 MSPS,无同步采样),相电流采样依赖外部运放放大 + RC 滤波网络。这条链路存在三个固有问题:
(1)运放失调电压与温漂:通用运放 V_os ≈ 1~5 mV,温漂 10~50 μV/°C。经过 20~50 倍放大后,输出端失调误差可达 50~250 mV,对应电流采样误差 0.5~2.5A(以 50 mΩ 采样电阻计),直接影响 FOC 电流环精度;
(2)RC 滤波引入相位滞后:为抑制开关噪声,滤波时间常数 τ = R × C 通常取 1~5 μs,对应截止频率 30~160 kHz。但相位滞后在电流环带宽附近(1~5 kHz)可达 5°~20°,降低相位裕度,容易引发电流环震荡;
(3)长 PCB 走线引入噪声耦合:采样信号线从功率板到 MCU ADC 引脚,走线长度 20~50 mm,容易耦合开关节点的 dv/dt 噪声,表现为采样值毛刺。
工程师面临两难:增大滤波时间常数 → 噪声降低但带宽压低、动态扭矩响应变差;减小滤波时间常数 → 带宽提升但噪声干扰引发电流环震荡。实际项目中往往折中选择,电流环带宽限制在 1~2 kHz,远低于硬件允许的上限。
7.多路电源与保护电路的面积与功耗开销
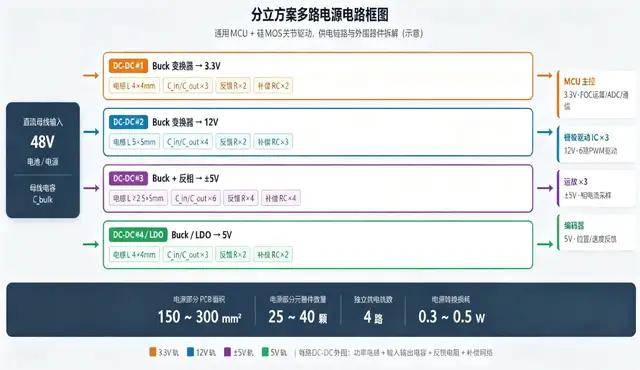
分立方案中,MCU(3.3V)、栅极驱动(12V)、运放(5V/±5V)、编码器(5V)需要多路独立供电。每一路 DC-DC 外围需要功率电感(4×4 mm ~ 6×6 mm)、输入/输出电容(2~4 颗)、反馈电阻(2 颗)、补偿网络(2~3 颗)。仅电源部分就占用 PCB 面积 150~300 mm²,元器件数量 25~40 颗。
同时,每路电源转换存在转换效率损失(DC-DC 典型 85%~92%,LDO 更低)。以总辅助功耗 3W、平均效率 88% 计,电源转换损耗约 0.4 W,虽然绝对值不大,但在密闭关节腔内同样贡献温升。
保护电路方面,过流保护需要比较器 + 基准源 + 分压电阻,过压保护需要分压 + 比较器,过温保护需要 NTC + 比较器。这些分立器件合计 15~25 颗,占用面积 80~150 mm²,且保护响应时间受比较器延迟(通常 100~500 ns)和 PCB 走线延迟限制,在短路/堵转等极端工况下可能不够快。
8.算力瓶颈:软件 FOC 的控制环带宽限制
通用 MCU 的 FOC 全部依靠软件执行:Clarke/Park 变换、PI 调节、SVPWM 生成、ADC 采样触发、参数辨识、ADRC 自抗扰控制、观测器运算全部占用 CPU。以 168 MHz Cortex-M4 为例,一次完整 FOC 电流环迭代(含 PID + SVPWM)约需 5~10 μs,对应电流环更新率 100~200 kHz,但实际可用带宽受以下因素限制:
(1)参数辨识(Rs、Ld/Lq、转动惯量、摩擦系数)计算量大,通常只能在初始化或低速时执行,无法实时跟踪温度变化;
(2)ADRC 扩张状态观测器(ESO)每步需要 6~10 次乘加运算,占用 CPU 20%~40%,只能降低控制环带宽;
(3)电机参数随温度漂移(Rs 温度系数约 0.0039/°C,铜绕组 100°C 温升时 Rs 增加约 39%),软件参数辨识跟不上,FOC 解耦不准,同样电流输出扭矩下降。
(4)工程结果:想要扭矩能力上去,要么增加 MOS 并联数量(增大 PCB 体积),要么强制降 PWM 频率(电流纹波变大、力矩抖动),二者都无法同时满足小体积 + 高扭矩。
9.分立方案损耗汇总(48V / 20A_rms 典型关节工况)
将上述各项损耗汇总,可清晰看到分立硅 MOS 方案的发热构成:
关键结论:开关损耗占比高达 70%,且由 PCB 寄生电感 + 硅 MOS 本征开关特性共同决定,软件 FOC 参数调优无法消除。这正是分立方案"小体积做不到高扭矩"的核心物理根源。
03
CT-2001B + CT-1902 驱控一体化 GaN 方案电路解析
1.方案总览:四颗芯片完成全部驱控
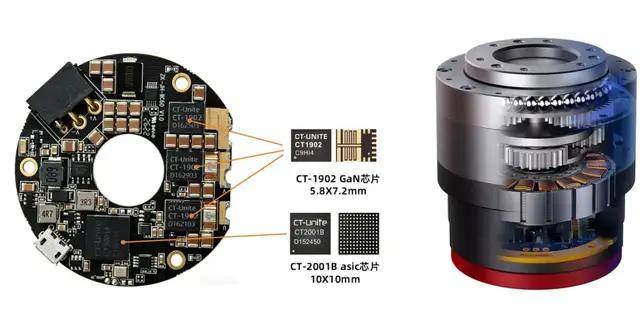
中科无线半导体(CT-Unite)的 CT-2001B + CT-1902 双芯方案,用 1 颗运动控制 ASIC + 3 颗集成 GaN 半桥芯片,完成传统方案中 250+ 颗分立器件的全部功能:
(1)CT-2001B:专用运动控制 ASIC,双核 540 MHz 超标量架构 + 硬件 IDPU(微积分处理单元),片内集成硬件 FOC 加速器、ADRC 自抗扰运算单元、硬件采样滤波电路、全自动电机参数辨识、EtherCAT/CAN FD 双工业总线、多类编码器解码接口;
(2)CT-1902 × 3:每颗为 100V/60A 单相增强型 GaN 半桥芯片(5.8 mm × 7.2 mm LGA 封装),内部集成 2 颗 GaN HEMT + 半桥驱动器 + 栅极电阻 + UVLO/OVLO/OTP 保护。3 颗 CT-1902 构成三相全桥逆变。
(3)控制芯片直连 GaN 驱动,无中间信号中转,系统同步延迟达纳秒级。整套方案 PCBA 仅两枚硬币大小,可稳定输出 1000W 功率。

2.CT-1902:单片集成 GaN 半桥的电路结构
CT-1902 的内部集成度是消除分立电路损耗的关键。其芯片内部电路结构如下:

CT-1902 关键电气参数:
电路层面的核心变化:功率回路和栅极回路全部在芯片内部完成,PCB 只需要输入直流母线、输出电机相线。栅极回路面积从分立方案的 50~200 mm² 缩小到芯片内部的 < 1 mm²,栅极寄生电感 L_g 从 5~20 nH 降至 < 1 nH,从根源上消除了栅极 LC 振荡。
3.CT-2001B:硬件 FOC/ADRC 运动控制 ASIC
CT-2001B 不是通用 MCU 跑软件 FOC,而是将 FOC 算法、ADRC 自抗扰控制、参数辨识、采样滤波全部做成硬件加速器:
关键指标:PID 硬件运算延时仅 0.2 ns,电流环最高 450 kHz,运算性能较传统软件 FOC 提升 10 倍。全自动电机参数辨识实现"0 代码开发",上电自测电阻、电感、惯量,自适应整定三环参数。内置 ADRC 自抗扰算法可补偿齿槽转矩、编码器误差,适配人形全身多关节毫秒同步联动。
4.双芯协同:纳秒级同步的信号链路
CT-2001B 与 CT-1902 之间的信号链路极为简洁:CT-2001B 的 PWM 输出直接连接 CT-1902 的逻辑输入,无需经过外置驱动 IC、电平转换或光耦隔离。整条信号链路:
CT-2001B PWM 输出 → PCB 走线(< 20 mm)→ CT-1902 逻辑输入 → 片内驱动器 → GaN 栅极
CT-1902 传播延迟典型 14 ns,延迟匹配 1 ns,三相桥臂开关同步精度极高。相比分立方案中"MCU PWM → 驱动 IC(延迟 50~100 ns)→ 栅极电阻 → MOS 栅极"的多级链路,总延迟从 100~200 ns 降至 20~30 ns,系统动态响应大幅提升。
04
两种方案的电路损耗量化对比
以下在相同工况(48V 母线、20 A_rms 相电流、20 kHz PWM)下,逐项对比两种方案的损耗。GaN 方案的优势来源于四个层面:GaN 材料本征特性、芯片级集成消除寄生参数、硬件控制提升效率。
1.导通损耗对比
GaN 方案在高温下的导通损耗优势尤为明显:125°C 时导通损耗比硅方案低约 35%~40%,且不存在硅 MOS 的正反馈发热循环。更重要的是,CT-1902 单芯片 60A 持续电流能力,使得大扭矩关节无需并联功率管,PCB 面积直接节省 40%~60%。
2.开关损耗对比
开关损耗是两种方案差距最大的环节。GaN 方案的开关损耗仅为硅方案的 1/5~1/8。这意味着:在相同温升约束下,GaN 方案可以将 PWM 频率提升 5~10 倍,电流纹波大幅降低,力矩平稳性显著提升;或者在相同 PWM 频率下,温升大幅降低,可以满额持续输出扭矩而无需降额。
3.反向恢复损耗对比
GaN HEMT 无体二极管,Q_rr = 0,反向恢复损耗完全消除。这不仅节省了 1~1.5 W 的直接损耗,更重要的是消除了反向恢复电流尖峰对开通损耗的叠加影响,以及反向恢复带来的 EMI 噪声。
4.寄生参数与 PCB 面积对比
5. 温升与持续扭矩输出能力对比
温升降低 15~22°C 的工程意义:在相同体积和散热条件下,GaN 方案可以输出更高的持续电流,从而输出更高的持续扭矩;或者在相同扭矩输出下,关节体积可以做得更小。这正是打破"体积-扭矩互斥"的关键。
6.综合损耗与效率对比汇总
注:效率 = P_out / (P_out + P_loss),以输出功率 960W(48V × 20A)计。GaN 方案总损耗降低 70%~80%,整机效率提升约 2~4 个百分点。对于电池供电的人形/四足机器人,效率提升直接转化为续航延长。
05
工程实践:从分立到一体化的设计迁移要点
1.PCB 布局:母线回路与去耦电容
即便使用 CT-1902 一体化芯片,PCB 布局仍然重要。CT-1902 内部已经消除了栅极回路和功率回路的大部分寄生电感,但直流母线回路(DC+ → CT-1902 → DC- → 母线电容)仍然在 PCB 上。设计要点:
(1)母线电容(陶瓷电容 X7R,低 ESL)紧贴 CT-1902 的 VIN/GND 引脚放置,回路面积 < 20 mm²;
(2)三相输出走线对称,长度差 < 5 mm,避免三相电流不平衡;
(3)CT-2001B 的 PWM 信号线远离功率级,避免 dv/dt 噪声耦合;
(4)采样电阻(如需外置)放置在 CT-1902 输出端与电机相线之间, Kelvin 连接到 CT-2001B 采样引脚。
相比分立硅 MOS 方案对布局的严苛要求(需要反复迭代栅极回路、功率回路、采样回路布局),CT-1902 的集成化设计大幅降低了布局难度,布局容忍度高很多。
2.热设计:散热路径与温升裕量
CT-1902 采用 LGA 封装,底部焊盘具有良好的导热路径。热设计要点:
(1)CT-1902 下方 PCB 铺设大面积铜箔(≥ 4 层,2 oz 铜),通过过孔阵列将热量传导到背面散热片;
(2)三颗 CT-1902 均匀分布,避免热点集中;
(3)满载温升 ≤ 35°C,相比硅方案的 45~55°C,散热片体积可减小 50% 以上;
(4)GaN HEMT 最高结温支持 225°C,温升裕量充足,长期可靠性高。
3.调试流程:从 8 周到 2 周的变化
CT-2001B 配套 RMCS 调试工具,提供标准化统一调用接口,支持手动与全自动环路整定,并具备 AI 故障诊断与自动修复能力。已有厂商验证:从原型开发到批量量产的周期可压缩至 45 天。
4.成本与 BOM 对比
06
结论
回到本文标题的问题:同样是 FOC,为什么通用 MCU + 硅 MOS 做关节很难做到小体积 + 高扭矩?答案可以归纳为以下三层:
第一层:FOC 算法本身不是瓶颈。
Clarke/Park 变换、PI 电流环、SVPWM 调制在通用 MCU 和专用 ASIC 上的数学模型完全一致。算法公式不决定体积和扭矩的上限。
第二层:分立硬件电路的损耗和寄生参数才是真正的天花板。
通用 MCU + 分立硅 MOS 方案中,开关损耗占总损耗的 70%,而开关损耗由 PCB 寄生电感(L_g、L_p)、硅 MOS 本征开关特性(Q_g、Q_rr、C_iss)和被迫增大的栅极电阻共同决定,软件优化无法消除。大电流下导通损耗的温度正反馈、反向恢复损耗、死区附加损耗、多路电源开销叠加,使得"提升扭矩必须增大体积、缩小体积必须降低扭矩"成为物理必然。
第三层:GaN 单片集成 + 硬件 FOC/ADRC 从电路根源打破互斥。
CT-2001B + CT-1902 方案通过四个层面的创新同时实现小体积和高扭矩:
(1)材料层面:GaN HEMT 零反向恢复、低 Q_g、低 R_ds(on) 温度漂移,本征损耗远低于硅 MOS;
(2)集成层面:CT-1902 将 GaN 功率管、驱动器、栅极电阻与栅极米勒钳位保护逻辑单片集成,栅极回路寄生电感从分立方案的 5~20 nH 降至 < 1 nH,开关损耗降低 75%~87%,功率级 PCB 面积缩减 60% 以上;更关键的是,CT-2001B 内置硬件模拟计算单元,过流/短路保护响应延时达纳秒级(约 2 ns),可在高 di/dt 冲击瞬间快速钳位栅极、切断功率回路,确保 GaN 功率芯片不被击穿。反观分立硅 MOS 方案,其栅源寄生电容 C_iss 大(典型 5~10 nF)、栅极充放电速度慢,保护只能依赖 MCU 软件中断或外部比较器,响应延时在微秒级,根本无法在高 di/dt 冲击下形成有效保护——这正是 CT-1902 高集成度带来的不可替代优势。
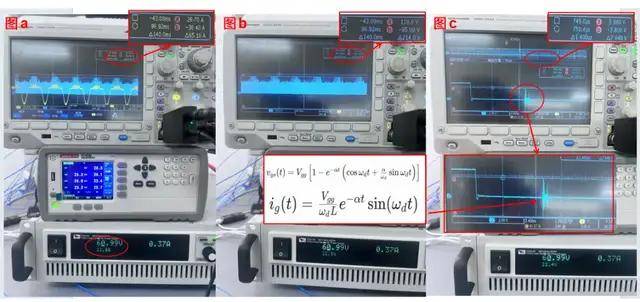
(3)控制层面:CT-2001B 将 FOC/ADRC/参数辨识/采样滤波全部硬件化,PID 延时 0.2 ns,电流环 450 kHz,全自动参数辨识消除人工调参,控制性能提升 10 倍。
(4)导热层面:CT-1902 采用 LGA 封装底部大焊盘,结到板热阻 RθJB 远低于分立硅 MOS 的 DPAK/TO-252 封装;GaN HEMT 最高结温支持 225°C(硅 MOS 典型 150~175°C),温升裕量增加 50°C 以上;三颗 CT-1902 均匀分布使热源分散,避免分立方案中多管并联的热点集中;PCB 底部大面积铜箔 + 过孔阵列可将热量高效传导至背面散热片,仅小型散热片即可稳定工作,无需外置风冷。
最终结果:总损耗降低 70%~80%,满载温升 ≤ 35°C(硅方案 45~55°C),同体积关节峰值扭矩提升 35%~45%,驱控板面积缩减 60%~65%,单关节成本降低约 40%,调试周期从 8~12 周压缩至 2~4 周。
关键工程提醒:
即便使用 CT-2001B + CT-1902 一体化芯片,如果 PCB 母线回路走线处理不当(母线电容远离芯片、回路面积过大),依然会引入寄生电感,带来电压尖峰和额外损耗。只是相比分立硅 MOS-MCU 方案,GaN 一体化方案的布局容忍度高很多,设计难度大幅降低。
参考资料与数据来源
[1] 中科无线半导体 CT-Unite 官网:CT-1902 100V 单相增强型 GaN 半桥芯片产品手册,https://www.ctunite.com
[2] 中科无线半导体:CT-2001B 运动控制 ASIC 芯片产品资料,2025
[3] 德州仪器(TI):Application of GaN FET in Humanoid Robots(TIDA-010936),snoaab3.pdf
[4] 德州仪器(TI):GaN FET 在类人机器人中的应用,ZHCAEW1
[5] 机器人大讲堂:关节越小扭矩越强!国产双芯 GaN 驱控方案,2026-07-27
[6] 尚工机器人:国产 CT-2001B+CT-1902 GaN 双芯驱控方案实现机器人关节降本增效,2026-07-24
[7] 中国机器人网:国产首颗机器人关节"氮化镓驱动器芯片"正式商用,2025-06-04
[8] Electronics World:Architectural implications of embedding GaN inverters in humanoid robot joints,2026-06
[9] Power Electronics News:GaN Powers Humanoid Robots,2026-02
[10] 哔哥哔特商务网:机器人"关节革命":GaN 芯片成国产替代战场,2025-07