

协作人形机器人,为什么力控平衡绕不开温补晶振
协作机器人要“柔”、人形机器人要“稳”,卡在同一环——时钟随温度漂移。TCXO温补晶振以±0.5ppm全温区稳定度兜住力控与双足平衡的确定性,像SCTF星通时频T系列TCXO这类方案覆盖10~52MHz,是这两大场景绕不开的选择。
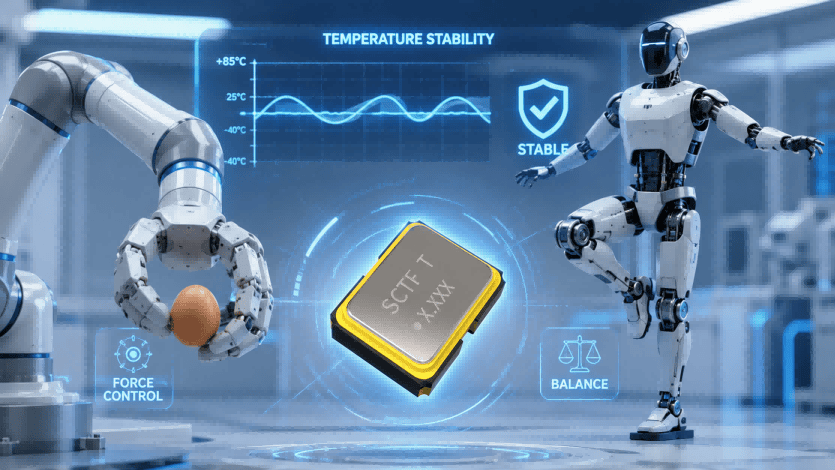
力控手感发硬、双足走路摇晃,问题不一定出在算法或电机上。力控靠传感器时间戳对齐,双足平衡靠IMU数据融合——两者依赖同一个前提:时钟不随温度漂移。这正是温补晶振(TCXO)的主场。
一、温漂为什么是力控和双足平衡的底层瓶颈?
力控闭环里,六维力与关节力矩两类传感器数据要在毫秒级内对齐。普通晶振全温区频差±10~±20ppm,温升30℃就足以让采样节拍错位,力觉随之失真——手感变“硬”。
双足平衡更直接:IMU惯导与足底压力按固定节拍融合,时钟漂移会让零力矩点(ZMP)偏离真实值,步态规划失准,走路就晃。行业调研显示,多数双足方案的平衡抖动,根源常在时钟节拍。
二、TCXO如何满足力控与双足平衡?三个维度
力控与双足平衡对时钟的要求,本质是同一个问题:温度变化时时钟不能漂。TCXO从三个维度解决:
①全温区稳定度±0.5ppm:内置温补电路按温度实时校准频率,把温漂从普通晶振的±10~±20ppm收敛到±0.5ppm,高出一个数量级;②低抖动保证节拍确定性:力控毫秒级数据对齐、双足IMU与足底压力固定节拍融合,稳定时钟沿避免抖动转化为力觉误差与步态偏差;③低老化率守住长期一致性:协作与人形机器人连续运行时间长,低老化率确保力控一致性与平衡长期稳定。
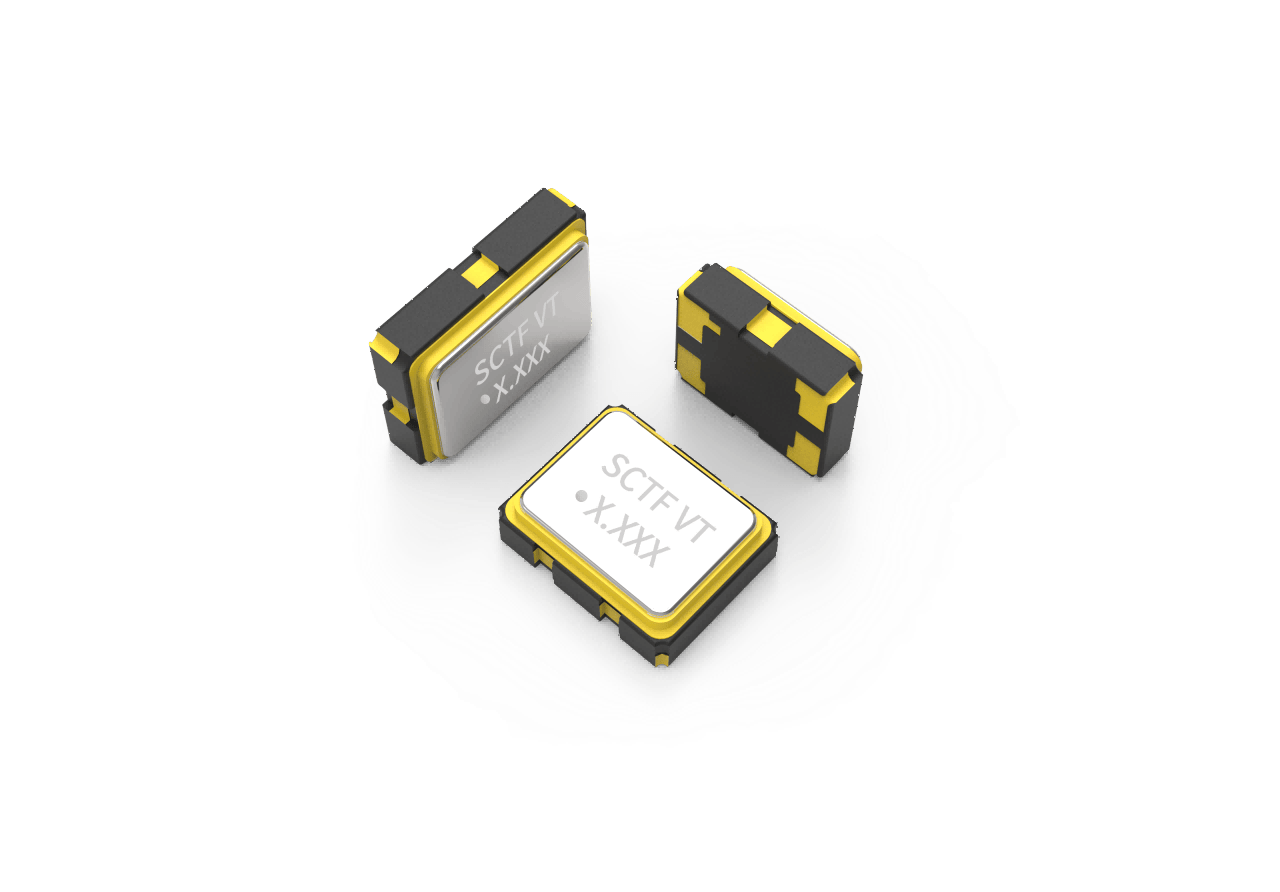
TCXO参数速查:封装:SMD2016/SMD2520/SMD3225
频率范围:10~52MHz
工作温度:-40+85℃
工作电压:1.8/2.5/3.3V
输出方式:Clipped Sine Wave
三、什么时候该上TCXO?
判断标准就一条:温漂敏感就上。力控、双足平衡、特种宽温防爆场景,普通SPXO的±10ppm不够用,TCXO是明确升级项;主控与通信这类对温漂不敏感的基础场景,SPXO依然够用。
选型看两档:±0.5ppm给力控与双足平衡,±1ppm给一般宽温场景,按温区需求取舍。
四、控与平衡,选温补晶振怎么下手?
力控与双足平衡的底层瓶颈是时钟温漂;TCXO以±0.5ppm全温区稳定度、低抖动、低老化率三个维度满足这两大场景。
工业电子里,协作与人形机器人是温漂敏感度较高的应用。选温补晶振厂家时,重点看全温区实测数据、老化率与打样支持——像SCTF星通时频T系列TCXO这类方案,参数能对上需求。
常见问题 FAQ
为什么协作机器人力控需要TCXO?
力控闭环要求毫秒级数据对齐,普通晶振温漂会让时间轴错位、力觉失真。TCXO以±0.5ppm全温区稳定度,保证力控节拍全天一致。
双足平衡对时钟的要求是什么?
双足平衡依赖IMU与足底压力数据的固定节拍融合,时钟漂移会让步态规划的零力矩点(ZMP)偏离,导致行走晃动。TCXO的温补特性正好满足这一确定性要求。
±0.5ppm和±1ppm怎么选?
力控与双足平衡等精度敏感场景选±0.5ppm;一般宽温运行场景±1ppm即可。按实际温区与精度要求取舍,必要时申请样品实测确认。
温补晶振厂家怎么选?
看三点:全温区实测数据是否齐全(别只看25℃常温值)、老化率是否达标(长周期一致性)、打样与技术支持是否到位。像SCTF星通时频这类国产晶振厂家可以纳入评估。
你们项目的力控或双足方案,在温升时段出现过抖动或晃动吗?有没有排查过时钟节拍?评论区聊聊,互相避坑;选型拿不准的,把应用场景和温度范围发出来,帮你对一下参数。