

服务机器人做晶振选型时,续航和导航该怎么兼顾?
做了几年频率控制元件,经常被做机器人的朋友问:"晶振不就是个给时钟的小元件吗,有什么好选的?"今天借这个问题,把服务机器人选型里最容易被忽略的一层讲清楚——续航和导航,其实都被同一类器件牵着走。
一、服务机器人的"电"和"时",是绑在一起的
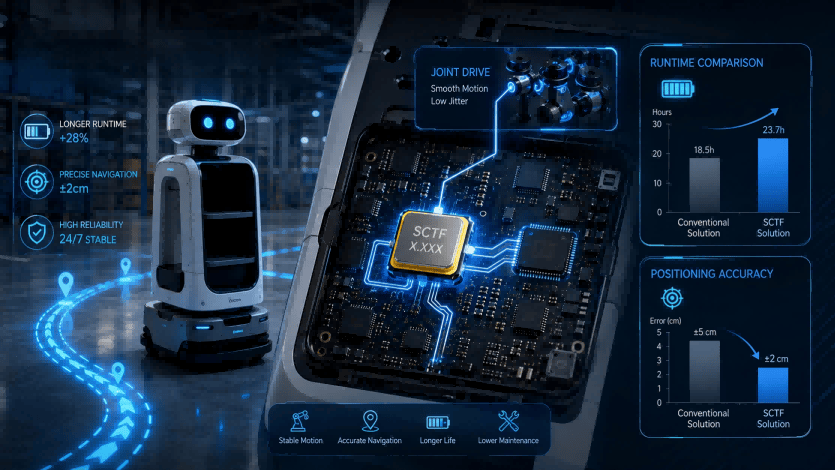
先说量。一台配送或清洁机器人,关节数通常在 6 到 10 个,每个关节驱动板都要一颗晶振提供 PWM 时钟;主控跑 SLAM 定位和多传感器融合;无线模块还得保持连接。单台晶振用量 6 到 18 颗是常态。
问题来了:电池容量有限,每颗晶振的工作电流乘以数量再乘以运行时间,就是实打实的纯功耗。配送机器人一个班次要跑四到六小时,清洁车要覆盖上千平方米,中途没电等于任务直接中断。另一边,SLAM 建图依赖多路传感器数据的时间戳一致性,时钟一不稳,采样就偏移、地图就漂移——在需要反复覆盖同一区域的场景里,机器人会"认不得路"。所以选型不是"选个能起振的就行",而是在功耗预算和导航精度之间找平衡。
二、功耗端:把电压压下来,续航就回来了
公开行业测算里有个很直观的数字:把关节的时钟供电从常见的 3.3V 降到 1.2V,仅这一项就能为整机省出数小时续航增量。落地的做法是把关节 PWM 时钟换成 0.8V / 1.2V 低供电 SPXO,相比 3.3V 方案,单颗功耗能降到约三分之一。六到十个关节整体替换,整机时钟功耗的改善就很明显了。
顺带一个工程好处:低压域能跟低压主控直连,省掉电平转换器件,BOM 也跟着精简。这对成本敏感的服务机器人量产品来说,是不小的加分项。
三、导航端:参考时钟稳,地图才闭得上
SLAM 的本质,是把多路传感器数据按时间戳对齐后做位姿估计。如果主控参考时钟抖动大、频率漂,采样间隔就不均匀,融合时会引入系统性偏差——定位误差增大、回环检测失败,严重时地图根本无法闭合。
这时候主控和传感器接口不能省,得用稳的参考源:MHz时钟振荡器,频率公差 ±20ppm,覆盖 12 / 16 / 24 / 25 / 32MHz 等常用频点。稳定的参考源让各路传感器采样时间基准一致,位姿估计才可靠。对多数室内服务机器人,±20ppm 这一级已经够用;高精度建图或室外长距离运行,再往更高等级走。
四、分节点选型对照
关节驱动 PWM:低电压时钟振荡器
核心参数:1~54MHz,0.8 / 1.2V
作用:降低关节级功耗
主控 MCU / SLAM:MHz时钟振荡器
核心参数:1~160MHz,±20ppm频率公差
作用:稳定导航时钟基准
无线通信 Wi-Fi / 5G:MHz时钟振荡器
核心参数:26 / 40MHz
作用:保障通信稳定
五、几个被问得最多的问题
Q1:能不能全用低电压晶振?
A:不建议。低压适合功耗敏感的关节节点,但主控和通信模块对驱动能力有要求,C 系列标准电压仍是更稳妥的选择,按节点分工配置更合理。
Q2:SLAM 对晶振精度要求到底多高?
A:看传感器类型和定位目标。一般室内配送 ±10ppm 的 C 系列就能满足;高精度建图或室外长距离,建议评估更高等级方案再定。
Q3:0.8V 低压晶振抗振行不行?
A:同样通过 -40℃ 到 +85℃ 全温区测试和抗振验证,机器人常规移动振动不影响起振和频率稳定,这一点不用过度担心。
晶振这颗小元件,决定的是服务机器人"跑得久、走得准"的底线。我们 SCTF 星通时频在频率控制这块做了二十三年,低压和标准电压晶振同产线、批量供货每批可追溯,算是从器件侧给国产服务机器人多一个选择。欢迎做过 SLAM 或机器人底层的朋友补充:你们项目里,时钟功耗一般占总功耗多大比例?评论区交流。